Investigadores portugueses publicam conjunto de dados aberto sobre vinhas para ajudar robôs de poda
O conjunto de dados inclui 494 imagens anotadas, LiDAR, medições de profundidade e dados de posicionamento preciso para investigação sobre navegação em vinhas.
quarta-feira, 23 de setembro de 2026
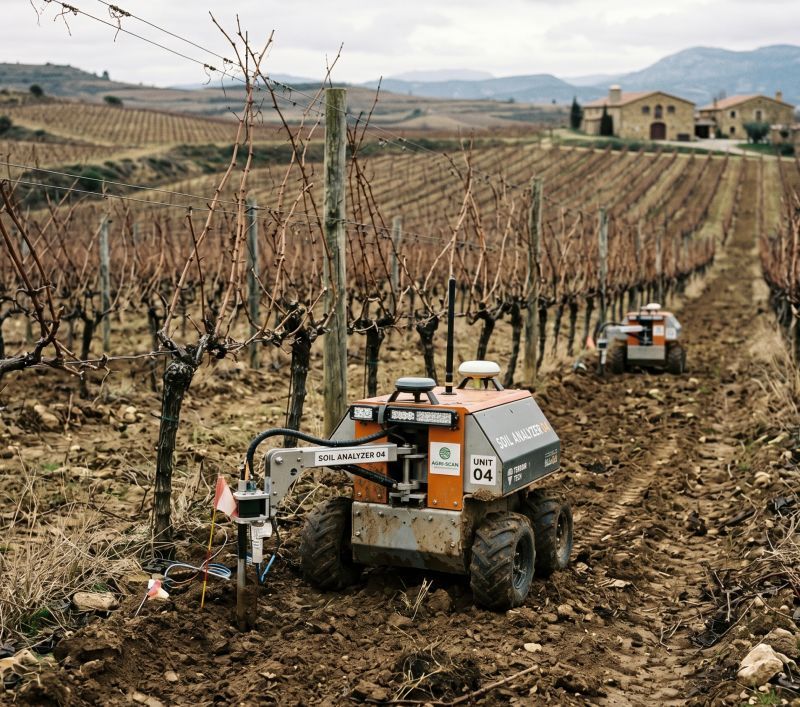
Investigadores em Portugal publicaram um conjunto de dados aberto sobre vinhas, concebido para ajudar robôs a identificar e localizar videiras para a poda autónoma, uma tarefa sazonal que continua a ser intensiva em mão de obra e difícil de automatizar.
O conjunto de dados foi publicado na quarta-feira na revista Scientific Data por Francisco Oliveira, João Castro, Daniel Queirós da Silva, José Boaventura, Mário Cunha e Filipe N. Santos. A equipa está ligada ao INESC TEC, à Universidade de Trás-os-Montes e Alto Douro e à Universidade do Porto.
Segundo o artigo, a publicação reúne imagens RGB, imagens de profundidade, leituras de LiDAR e dados de posicionamento GNSS/RTK recolhidos numa vinha com um dispositivo portátil e um robô móvel. Os autores afirmaram que o objetivo é apoiar o desenvolvimento e o teste de sistemas de visão por computador, localização, mapeamento e fusão de sensores que possam permitir que robôs agrícolas se desloquem pelas linhas da vinha e executem trabalhos de poda com menor intervenção humana.
A poda é uma das tarefas mais exigentes na produção de uva porque os trabalhadores têm de fazer cortes seletivos nas varas da videira. É também sazonal, o que pode dificultar o planeamento da mão de obra quando os trabalhadores são escassos. Os investigadores disseram que a poda autónoma exige que uma máquina não só evite colisões ao deslocar-se entre as videiras, mas também que mantenha o registo de cada planta suficientemente bem para realizar a operação.
Para responder a esse problema, a equipa reuniu um conjunto de dados destinado ao treino e à comparação de algoritmos. Para além dos dados dos sensores, os investigadores anotaram 494 imagens RGB das gravações com o dispositivo portátil com máscaras de segmentação em formato YOLO, um padrão utilizado em fluxos de trabalho de aprendizagem automática para deteção de objetos e segmentação de imagem. Essa parte anotada destina-se a ajudar os programadores a treinar modelos de aprendizagem profunda para distinguir as estruturas da videira do ambiente circundante.
O artigo descreve o conjunto de dados como de acesso aberto e enquadra-o como um recurso prático, e não como um produto robótico acabado. Os autores disseram que o material se destina a permitir mais trabalho sobre perceção e navegação em vinhas, dois dos principais obstáculos técnicos para robôs de poda. A validação técnica, tal como descrita no artigo, concluiu que os dados anotados eram consistentes e utilizáveis para treino de modelos.
A publicação surge numa altura em que a robótica agrícola está a atrair mais atenção em culturas que dependem fortemente de trabalho manual no campo. Nas vinhas, a poda é especialmente desafiante porque as videiras têm formas irregulares, espaçamento estreito entre linhas e uma aparência variável ao longo do ciclo de crescimento. Essas condições podem dificultar a deteção fiável das estruturas da planta por um robô e a determinação da sua posição no terreno.
Ao combinar dados de imagem, profundidade, varrimento laser e posicionamento de alta precisão, a nova publicação oferece aos investigadores várias formas de abordar esse problema. As imagens RGB fornecem informação visual padrão. Os dados de profundidade acrescentam medições de distância ao nível do píxel. O LiDAR pode ajudar a construir representações tridimensionais da linha da vinha. Os dados GNSS/RTK fornecem geolocalização precisa, importante para o mapeamento e para operações repetidas na mesma parcela.
Os investigadores disseram que os dados foram recolhidos usando tanto uma configuração portátil como uma plataforma robótica móvel, o que alarga as formas como o material pode ser utilizado. Um sistema portátil pode captar observações de curta distância e pode ser útil para anotação e desenvolvimento de modelos. Um sistema montado num robô pode refletir as limitações da implantação real no terreno, incluindo movimento, ponto de vista e navegação ao longo da linha.
O estudo não afirma que a poda autónoma esteja pronta para utilização comercial em larga escala. Em vez disso, fornece infraestrutura para a próxima fase da investigação, ao oferecer a laboratórios e programadores um conjunto de referência comum para testar métodos em condições de vinha. Os conjuntos de dados normalizados desempenharam um papel importante no avanço da robótica e da inteligência artificial noutros domínios, porque permitem que equipas diferentes comparem resultados com base no mesmo material subjacente.
Isso é relevante para lá dos laboratórios de investigação porque as vinhas estão no início da cadeia de abastecimento do vinho. Uma automação mais fiável na poda poderá, ao longo do tempo, ajudar os produtores a gerir a escassez de mão de obra, melhorar a consistência das operações de campo e reduzir algumas pressões de produção para as adegas. Qualquer efeito desse tipo dependerá do desempenho dos sistemas robóticos em contextos comerciais reais e da rapidez com que possam ser adotados a um custo viável.
O artigo refere que o projeto recebeu financiamento do programa de investigação e inovação Horizonte Europa da União Europeia ao abrigo do Acordo de Subvenção 101182954. Os autores declararam não ter interesses concorrentes.
A Scientific Data, a revista que publicou o trabalho, especializa-se em descrições de conjuntos de dados revistos por pares e na sua validação técnica. Nesse formato, a ênfase recai sobre a forma como os dados foram recolhidos, documentados e verificados para reutilização por outros investigadores, e não sobre a divulgação de um único resultado experimental.
Para investigadores em viticultura e programadores de robótica agrícola, o valor da publicação estará provavelmente na combinação de modalidades de deteção e na disponibilidade de imagens etiquetadas. A segmentação e a localização da videira são passos básicos para qualquer sistema que tenha de decidir onde está uma planta, qual a sua forma e como se mover à sua volta sem causar danos. Sem essa base, as decisões de corte autónomo são difíceis de tomar em segurança.
Os autores disseram que o conjunto de dados se destina a permitir trabalho sobre navegação, mapeamento, localização e modelos de visão em vinhas, tudo o que é necessário antes de um robô poder podar por si próprio. À medida que produtores e empresas de equipamento continuam a procurar formas de automatizar tarefas repetitivas no campo, recursos como este podem tornar-se uma parte importante da forma como a robótica vitícola passa do protótipo à utilização prática.