ポルトガルの研究者ら、剪定ロボット支援のためブドウ畑データセットを公開
このデータセットには、ブドウ畑のナビゲーション研究向けに、注釈付き画像494枚、LiDAR、深度計測、精密位置情報データが含まれる。
2026年9月23日(水)
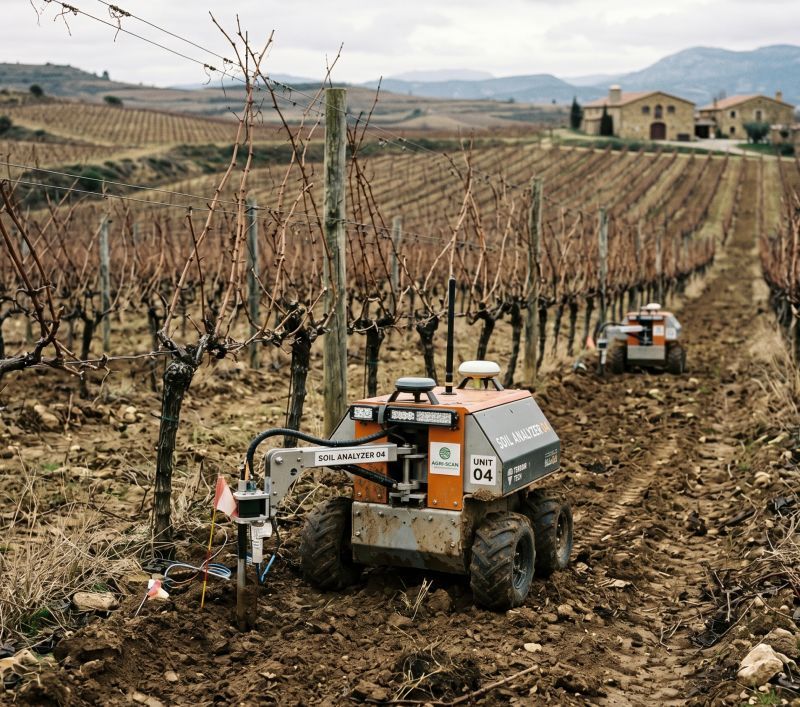
ポルトガルの研究者らが、自律剪定のためにブドウ樹を識別・位置特定するロボットの支援を目的としたオープンなブドウ畑データセットを公開した。剪定は季節作業で、依然として労働集約的で自動化が難しい。
このデータセットは水曜日、Scientific Data誌にフランシスコ・オリヴェイラ、ジョアン・カストロ、ダニエル・ケイロス・ダ・シルヴァ、ジョゼ・ボアベントゥーラ、マリオ・クーニャ、フィリペ・N・サントスらによって発表された。研究チームはINESC TEC、トラス・オス・モンテス・アルト・ドウロ大学、ポルト大学に所属している。
論文によると、この公開データは、ハンドヘルド機器と移動ロボットの両方を用いてブドウ畑で収集されたRGB画像、深度画像、LiDAR計測、GNSS/RTK測位データをまとめたものだ。著者らは、農業ロボットがブドウ畝を移動し、人手の介入を減らしながら剪定作業を行えるようにするため、コンピュータビジョン、位置推定、地図作成、センサーフュージョンの各システムの開発と試験を支援することが目的だとしている。
剪定は、作業者がブドウ樹の枝条を選択的に切る必要があるため、ブドウ生産において最も負荷の高い作業の一つだ。また季節性があり、人手が不足する中で労働計画を難しくすることがある。研究者らは、自律剪定には、株間を移動する際に衝突を避けるだけでなく、作業を行うのに十分な精度で各株を把握し続けられる機械が必要だとしている。
この問題に対処するため、チームはアルゴリズムの学習とベンチマークを目的としたデータセットを作成した。センサーデータに加え、研究者らはハンドヘルドで記録した494枚のRGB画像に対し、物体検出と画像セグメンテーションの機械学習ワークフローで標準的に使われるYOLO形式のセグメンテーションマスクを付与した。この注釈付き部分は、開発者が深層学習モデルを訓練し、ブドウ樹の構造を周囲環境から識別できるようにすることを狙っている。
論文はこのデータセットをオープンアクセスと位置づけ、完成したロボット製品ではなく実用的な資源として示した。著者らは、この素材がブドウ畑における知覚とナビゲーション、すなわち剪定ロボットにとって中核となる二つの技術的障壁について、さらなる研究を可能にすることを意図しているとしている。論文で示された技術的検証では、注釈データは一貫性があり、モデル学習に使用可能だと確認された。
この発表は、手作業の圃場作業への依存が大きい作物全般で農業ロボティクスへの注目が高まる中で出された。ブドウ畑では、樹形が不規則で、畝間が狭く、生育サイクルの中で外観が変化するため、剪定は特に難しい。こうした条件は、ロボットが植物構造を確実に検出し、圃場内で自分の位置を判断することを難しくする。
画像、深度、レーザースキャン、高精度位置情報データを組み合わせることで、今回の公開データは研究者にこの課題への複数のアプローチを提供する。RGB画像は標準的な視覚情報を与える。深度データはピクセル単位の距離計測を加える。LiDARはブドウ畝の三次元表現の構築に役立つ。GNSS/RTKデータは精密な地理位置情報を提供し、地図作成や同じ区画での繰り返し作業に重要だ。
研究者らは、データをハンドヘルド構成と移動型ロボットプラットフォームの両方を使って収集したとしており、それによって素材の活用方法が広がる。ハンドヘルドシステムは近距離観測を取得でき、注釈付けやモデル開発に有用だろう。ロボット搭載システムは、移動、視点、畝内の走行といった実際の現場導入に伴う制約を反映できる。
この研究は、自律剪定が広く商業利用できる段階にあるとは主張していない。その代わり、ブドウ畑条件下で手法を試験するための共通参照データセットを研究機関や開発者に提供することで、次の研究段階に向けた基盤を整えている。標準化されたデータセットは、異なるチームが同じ基礎素材で結果を比較できるため、他分野でのロボティクスと人工知能の進展に大きく寄与してきた。
その意義は研究室の外にも及ぶ。ブドウ畑はワイン供給網の出発点にあるからだ。剪定の自動化がより信頼できるものになれば、長期的には、生産者の人手不足対応、圃場作業の一貫性向上、ワイナリーにおける一部の生産圧力の軽減に役立つ可能性がある。ただし、その効果は、ロボットシステムが実際の商業環境でどれほど性能を発揮できるか、そして現実的なコストでどれだけ速く導入できるかに左右される。
論文によると、このプロジェクトは欧州連合のHorizon Europe研究・イノベーション・プログラムから、Grant Agreement 101182954の下で資金提供を受けた。著者らは利益相反がないと表明している。
この研究を掲載したScientific Data誌は、査読済みのデータセット記述とその技術的検証を専門としている。この形式では、単一の実験結果を報告するのではなく、データがどのように収集され、文書化され、他の研究者による再利用に向けて検証されたかに重点が置かれる。
ブドウ栽培の研究者や農業ロボティクスの開発者にとって、この公開データの価値は、複数のセンシングモダリティの組み合わせとラベル付き画像の利用可能性にあるだろう。ブドウ樹のセグメンテーションと位置特定は、植物がどこにあり、どのような形をしていて、損傷を与えずにどう動き回るかを判断しなければならないあらゆるシステムにとって基本的な工程だ。その基盤がなければ、自律的な切断判断を安全に下すことは難しい。
著者らは、このデータセットが、ロボットが自律的に剪定を行う前に必要となる、ブドウ畑でのナビゲーション、地図作成、位置推定、ビジョンモデルの研究を可能にすることを目的としていると述べた。生産者や機器メーカーが繰り返し発生する圃場作業を自動化する方法を模索し続ける中で、このような資源は、ブドウ畑ロボティクスが試作機から実用段階へ進むうえで重要な一部になるかもしれない。